• 메인으로 이동
    AD광고
    New행복을 선택하는 삶의 태도불행에 몰두하지 않는다
    AD광고
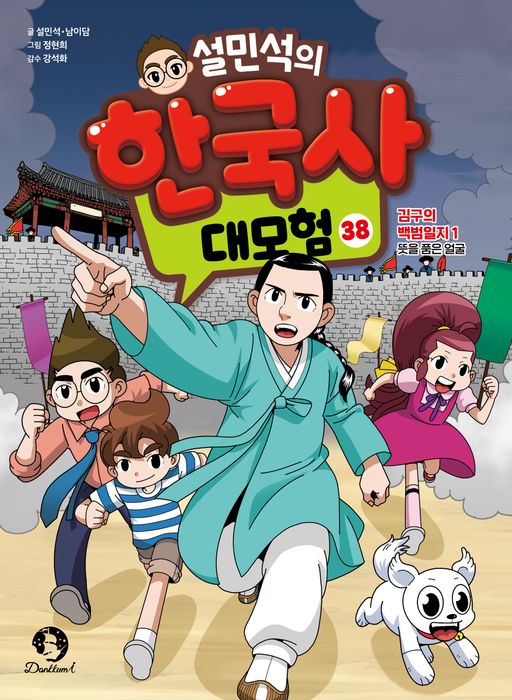
    Best Seller소년 김구의 가슴 뜨거운 역사설민석의 한국사 대모험 38
    • 예약판매
    • 소득공제
    • 무료배송

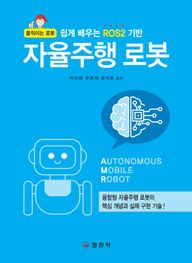
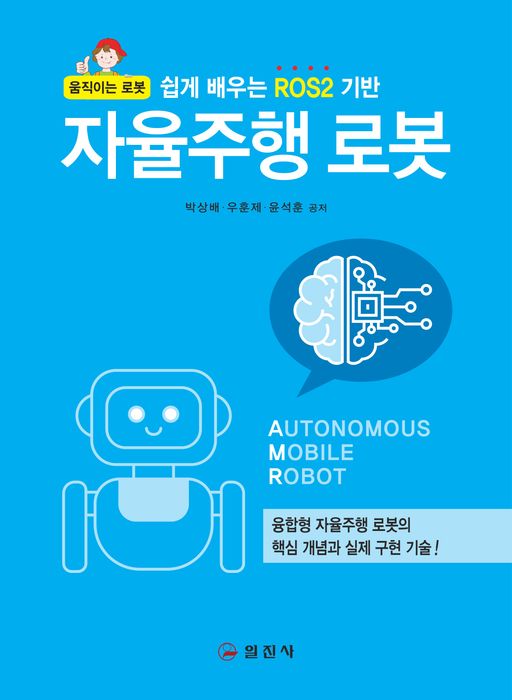
    쉽게 배우는 ROS2 기반 자율주행 로봇 - 융합형 자율주행 로봇의 핵심 개념과 실제 구현 기술

    • 박상배, 우훈제, 윤석훈 저
    • 일진사
    • 2027년 01월 15일
    10%27,000원30,000
    적립금
    1,500원 (5% 적립)
    추가 적립
    추가 적립 안내
    • 5만원 이상 결제 시 (*배송비 제외)

      정가제FREE(상품/사은품) 금액이 2,000원 이상이면 2,000원 추가적립

    • 10만원 이상 결제 시 (*배송비 제외)

      정가제FREE(상품/사은품) 금액이 2,000원 이상이면 2,000원 추가적립

      정가제FREE(상품/사은품) 금액이 5,000원 이상이면 5,000원 추가적립

    결제혜택
    무이자 할부
    결제사 혜택
    쿠폰
    회원 가입 즉시 지급되는 적립금 과 등급별 다양한 회원 혜택 보기
    배송비
    무료  (해외배송의 경우 지역에 따라 상이)

    배송안내

    서울특별시 강남구 강남대로 542(논현동, 영풍빌딩)
    지금 택배 주문하면 예약판매, 10/6(화) 출고 예정
    택배보다 빠른, 나우드림
    27,000원

    [네이버페이]

    상품 규격 정보
    상품상세정보
    ISBN ISBN-13 : 9788942921195
    쪽수342쪽
    크기B5(188mm X 257mm, 사륙배판)
    제품구성단행본
    이 책이 속한 분야
    • 기술/공학 > 기계공학
    관련 이벤트
    • 사은품

    이달의 리뷰왕

    2026.01.01 ~ 2026.12.31

    • 사은품

    신규가입시 최대 10,800원

    2025.12.31 ~ 2026.12.31

    • 사은품

    『디그 잇3』 출간기념 포토카드 증정 이벤트

    2026.09.14 ~ 2026.10.02

    • 사은품

    9월 특별선물 《영풍문고 리유저블백》

    2026.09.01 ~ 2026.09.30

    • 사은품

    이달의 리뷰왕

    2026.01.01 ~ 2026.12.31

    • 사은품

    신규가입시 최대 10,800원

    2025.12.31 ~ 2026.12.31

    • 사은품

    『디그 잇3』 출간기념 포토카드 증정 이벤트

    2026.09.14 ~ 2026.10.02

    • 사은품

    9월 특별선물 《영풍문고 리유저블백》

    2026.09.01 ~ 2026.09.30

    책 소개

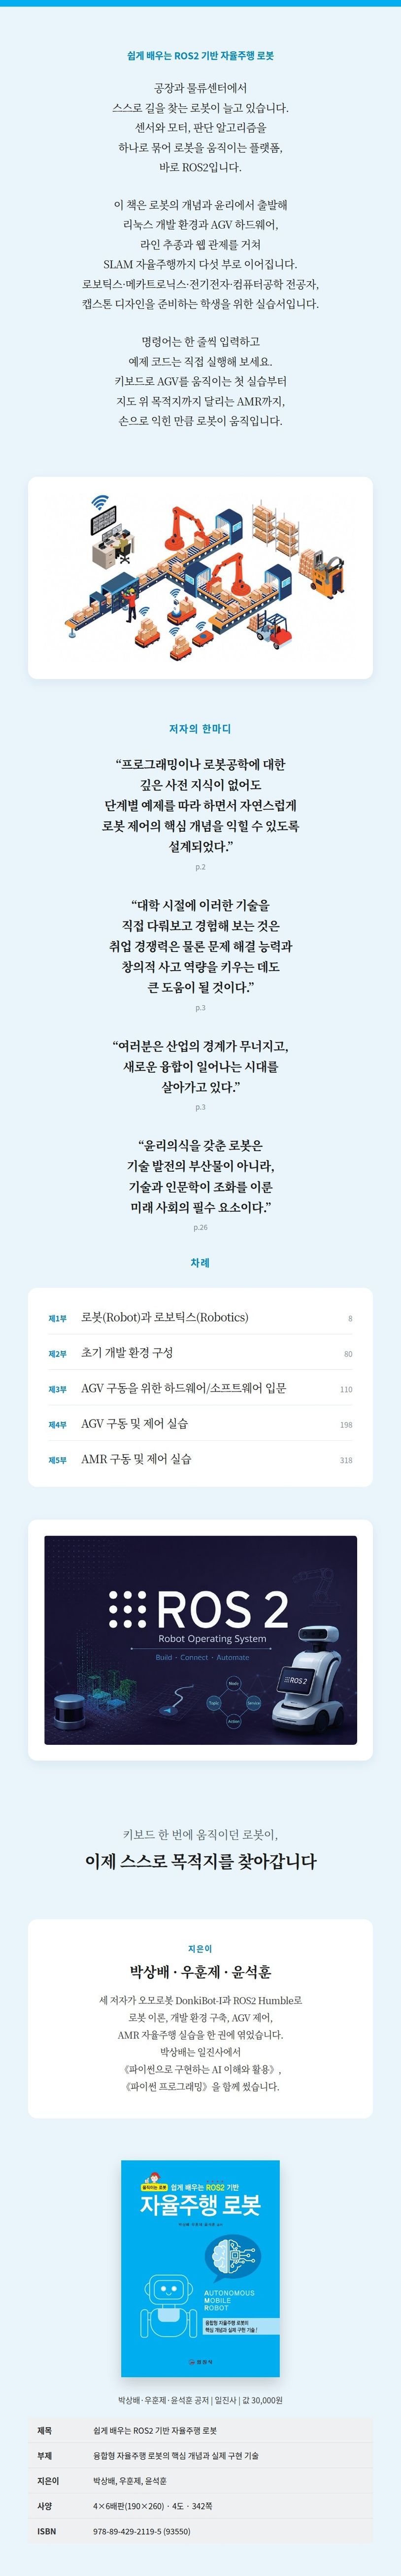
    로봇을 처음 공부하는 학생이 가장 먼저 부딪히는 질문은 단순하다. 무엇부터 설치하고, 어떤 순서로 배워야 로봇이 실제로 움직이는가. 이론서는 개념에서 멈추고, 인터넷 강좌는 명령어 한 줄에서 막힌다. 그 사이를 이어 줄 교재가 드물었다.


    《쉽게 배우는 ROS2 기반 자율주행 로봇》은 이 빈틈을 메우려고 쓴 실습 중심 입문서다. 공장과 물류센터에서 부품과 상자를 나르는 AGV, 스스로 지도를 그리고 길을 찾는 AMR을 직접 움직여 보는 데 목표를 둔다. 로봇의 정의와 윤리에서 시작해 리눅스 개발 환경, 하드웨어와 소프트웨어의 기초, 키보드·카메라·라인 센서·RF 태그를 이용한 AGV 제어, SLAM과 경로 계획을 이용한 AMR 자율주행까지 다섯 부로 차례차례 쌓아 올린다.


    로봇을 둘러싼 환경은 빠르게 바뀌고 있다. 저자들은 머리말에서 인공지능, 빅데이터, 사물인터넷, 로봇 기술이 한데 섞이는 시대의 중심에 피지컬 AI와 지능화된 로봇이 있다고 진단한다. 스마트 팩토리에서는 고정된 컨베이어 라인 대신 실시간으로 경로를 계획하고 장애물을 피하는 이동 로봇이 부품을 나른다. 병원, 물류센터, 연구소로도 같은 로봇이 퍼지고 있다. 이런 로봇의 센서와 모터, 판단 알고리즘을 하나로 묶어 주는 오픈소스 플랫폼이 ROS2다. 대학 시절 ROS2를 직접 다뤄 본 경험은 취업 경쟁력이자 문제 해결력을 기르는 훈련이 된다는 것이 저자들의 생각이다.


    실습은 한 대의 로봇을 중심으로 이어진다. 오모로봇의 물류 이송형 로봇 DonkiBot-I에 엔비디아 젯슨 오린 나노 컨트롤러, 라이다, 리얼센스 D435 카메라를 얹었다. Ubuntu 22.04와 ROS2 Humble 위에서 파이썬 코드를 한 단계씩 실행하며, 앞 장에서 만든 코드를 다음 장이 그대로 이어받는다. 키보드로 전진과 후진을 시키던 로봇이 책의 마지막 장에서는 RViz 지도 위에 찍은 목적지까지 스스로 달려간다.


    저자들은 머리말에서 이 책의 독자를 분명히 밝혔다. 로보틱스, 메카트로닉스, 전기·전자, 컴퓨터공학을 전공하며 실무형 기술을 익히려는 학생, 자율주행·인공지능·스마트 팩토리 분야로 진로를 고민하는 학생, 캡스톤 디자인과 졸업 프로젝트를 준비하는 학생이다. 프로그래밍이나 로봇공학에 대한 깊은 사전 지식은 필요 없다. 명령어는 한 줄씩 입력하라고 안내하고, 예제 코드는 줄 번호와 함께 풀이를 붙였다.

    목차

    [목 차]

    제1부 로봇(Robot)과 로보틱스(Robotics)

    제1장 로봇(Robot)의 개요 8

    로봇의 정의 │ 로봇의 기본 구성 요소 │ 로보틱스(Robotics)의 개념

    제2장 로봇의 역사와 윤리의식 18

    자율주행 로봇의 역사 │ 로봇의 윤리의식

    제3장 자율주행 기술 개론 27

    자율주행 시스템 개요 │ 자율주행 핵심 기술 요소 │ 자율주행 핵심 센서(카메라, 레이다, 라이다, GNSS)


    제2부 초기 개발 환경 구성

    제1장 Linux의 이해와 필수 명령어 사용 방법 80

    리눅스(Linux) 이해하기 │ 리눅스(Linux ubuntu 22.04) 사용을 위한 필수 명령어

    제2장 개발 도구 설치하기(Terminal, VS Code 등) 88

    Ubuntu 22.04 환경에서 Terminator, htop 설치하기 │ Ubuntu 22.04 환경에서 Visual Studio Code 및 Extension

    제3장 ROS2 설치 및 환경 구성/Workspace 생성 94

    ROS2 Humble 설치 방법 │ Workspace 생성하기

    제4장 OpenCV 설치 97

    OpenCV 설치 방법

    제5장 Linux 원격 접속(ssh) 100

    원격 접속(Remote Access) │ OpenSSH 설치


    제3부 AGV 구동을 위한 하드웨어/소프트웨어 입문

    제1장 하드웨어 입문 110

    AGV 전체 시스템의 구성과 사양 │ AGV 장착 센서 및 컨트롤러 │ AGV 구동 방식

    제2장 소프트웨어 입문 131

    로봇 운영 체제(ROS2 : Robot Operating System) │ OpenCV 기반 영상 처리 기법


    제4부 AGV 구동 및 제어 실습

    제1장 키보드를 이용한 AGV 구동(SSH 방식) 198

    AGV 구동 원리 이해 │ 키보드를 이용한 전진/후진 프로그래밍 및 실습 │ 키보드를 이용한 좌/우 조향 프로그래밍 및 실습 │ 키보드 제어를 통한 피벗 프로그래밍 및 실습

    제2장 카메라 센서 기반 원격 주행 실습 215

    원격 주행 시스템 개요 │ OpenCV 기반 카메라 영상 출력 및 예제 실습 │ 웹 기반 사용자 인터페이스 구현 실습(서버/클라이언트) │ 카메라 센서를 활용한 원격 주행 실습 과제

    제3장 IR 센서 기반 라인 추종 실습 260

    Line Following 기술 개요 및 프로그래밍 방법 │ IR 센서 기반 Line Following 기초 실습 │ Line Following 프로그램 구현 및 실습

    제4장 RF-Tag 정보 기반 AGV의 웹 관제 실습 299

    AGV용 RF-Tag 및 웹 관제 소개 │ RF-Tag의 데이터 쓰기 실습 │ RF-Tag 데이터 기반 AGV의 웹 관제 실습


    제5부 AMR 구동 및 제어 실습

    제1장 SLAM 실습 318

    ROS2를 활용한 SLAM 기초 및 설치 │ SLAM 및 AMR을 활용한 맵 생성 및 저장 실습

    제2장 AMR의 자율주행 실습 330

    경로 계획 │ SLAM Remote를 이용한 자율주행 구동 실습


    [본 문]

    스마트 팩토리에서 사용되는 대표적인 자율주행 로봇은 AGV(Automated Guided Vehicle)와 AMR(Autonomous Mobile Robot)이다. 이 로봇들은 실내 공간에서 물류를 자동으로 운반하거나 조립 라인 간 부품을 이송하고, 때로는 작업자와 협업하며 생산을 지원하기도 한다.

    -p.2


    이와 같이 센서, 프로세서, 액추에이터, 전원, 소프트웨어가 유기적으로 연결된 시스템이 바로 로봇이다. 각각의 요소는 하나라도 빠지면 로봇이 제대로 작동할 수 없으며, 모두가 유기적으로 조화를 이룰 때 진정한 ‘지능형 로봇’이 완성된다.

    -p.15


    AGV는 센서나 지도 기반의 자율적인 판단 없이 단순 명령 수행에 초점을 맞추고 있어, ‘자율’이라는 이름보다는 ‘자동화’의 의미에 더 가깝다.

    -p.19


    이처럼 로봇이 실제 환경에서 작동할 때는 단순한 프로그래밍 규칙만으로는 대응할 수 없는 윤리적 난제가 발생한다. 따라서 로봇이 처한 상황을 이해하고, 인간의 가치 기준에 따라 행동할 수 있도록 복합적인 윤리 체계가 필요하다.

    -p.25


    SLAM(Simultaneous Localization and Mapping)은 자율주행 시스템이 미지의 환경을 이동하면서 자신의 위치를 실시간으로 추정하고, 동시에 주변 환경의 지도를 생성하는 기술이다. 이 기술은 GPS 신호가 약하거나 사용할 수 없는 실내, 도심, 복잡한 도로 환경에서도 자차 위치를 인식하고, 주변의 지형과 장애물을 파악하며 주행할 수 있도록 해준다.

    -p.51


    원격 접속은 현재 사용 중인 컴퓨터가 아닌 다른 컴퓨터에 인터넷을 통해 접속하여 조작하는 것을 의미한다. 쉽게 말해, 손에 든 리모컨으로 멀리 떨어진 TV를 조종하는 것과 같은 개념이다.

    -p.100


    ROS2의 핵심 개념은 로봇의 기능을 여러 개의 작은 프로그램인 노드(Node)로 나누어 실행하는 것이다.

    -p.132


    좌우 휠을 서로 반대 방향으로 같은 속도로 구동하면 AGV 중심을 기준으로 제자리 회전한다. 한쪽 휠을 정지시키고 다른 휠만 구동하면 정지된 휠을 축으로 피벗 회전하게 된다. 급격한 속도 변화는 휠 미끄러짐과 위치 오차를 발생시키므로 가속도와 모터 출력을 부드럽게 제어해야 한다.

    -p.211


    라인 추종(Line Following)이란 바닥에 라인을 그리거나 테이프를 부착한 후, 바닥의 색깔과 라인의 색깔 차이를 검출하여 AGV가 라인을 따라 구동하는 방법을 뜻한다. 이러한 기술은 아주 오래된 자동화 기술이다.

    -p.260


    경로 계획(Path Planning)이란 AMR이 현재 위치에서 목적지까지 충돌 없이 가장 효율적으로 이동할 수 있는 길을 찾는 과정이라고 정의할 수 있다. 단순히 경로 선을 긋는 것이 아니라, 지도 데이터와 센서 정보를 실시간으로 계산하여 최적의 경로를 결정하는 ‘로봇의 의사 결정’ 단계이다.

    -p.330


    출판사 서평


    센서에서 판단, 제어까지, 자율주행의 뼈대를 먼저 세운다


    제1부는 코드를 한 줄도 쓰지 않는다. 대신 로봇이 무엇으로 이루어지는지부터 짚는다. 센서는 감각 기관, 프로세서는 두뇌, 액추에이터는 근육, 전원은 에너지, 소프트웨어는 지능에 빗대어 로봇의 다섯 구성 요소를 설명한다. 이어 1966년 스탠퍼드 연구소의 샤키에서 오늘날의 도심 배송 로봇에 이르는 자율주행 로봇의 역사를 훑고, 정해진 길만 따르는 AGV와 스스로 경로를 바꾸는 AMR의 차이를 표 하나로 정리한다.


    자율주행 기술 개론에서는 인지, 판단, 경로 계획, 제어라는 네 단계를 차례로 다룬다. 카메라·라이다·레이더·GNSS·IMU·초음파 센서가 각각 무엇을 재는지, YOLO 같은 객체 검출 모델이 어떻게 사물을 찾는지, A*와 DWA 알고리즘이 어떤 식으로 길을 고르는지, PID와 퓨어 퍼슈트 제어가 로봇을 어떻게 경로 위에 붙잡아 두는지를 그림과 함께 풀었다. 로봇 윤리 절도 따로 두었다. 아시모프의 로봇 3원칙에서 자율주행차의 트롤리 딜레마, 돌봄 로봇의 감정 문제까지 다루며 기술을 배우는 학생이 함께 품어야 할 질문을 던진다.


    교재로 쓰기 좋은 장치도 곳곳에 두었다. 모든 장은 두 줄짜리 학습 목표로 시작해 그 장을 마친 뒤 무엇을 설명하고 무엇을 만들 줄 알아야 하는지 먼저 알려 준다. 본문 중간의 팁 상자는 메타 운영 체제, A* 알고리즘, DWA 알고리즘처럼 따로 짚어야 할 개념을 한 쪽 안에 정리한다. 센서별 측정값, 통신 규격별 속도, ROS1과 ROS2의 차이 같은 내용은 비교표로 묶어 시험공부와 복습에 바로 쓰도록 했다.


    설치에서 막히지 않도록, 개발 환경을 한 단계씩 깔아 준다


    로봇 공부를 포기하게 만드는 첫 관문은 대개 개발 환경이다. 제2부는 이 관문을 넘는 데 한 부를 통째로 쓴다. 리눅스가 무엇인지, 자주 쓰는 명령어가 무엇인지 표로 정리하고, 터미네이터와 htop, VS Code 확장 기능을 설치하는 순서를 보여 준다. ROS2 Humble 설치와 워크스페이스 생성, OpenCV 빌드는 모든 명령어를 한 줄씩 적었다. 윈도우 PC에서 로봇에 올린 리눅스로 SSH 원격 접속하는 방법까지 익히면 실습 준비가 끝난다.


    제3부는 실습 로봇의 몸과 머리를 들여다본다. DonkiBot-I의 각부 명칭과 조작 버튼, 라이다와 IR 라인 센서, 젯슨 오린 나노 컨트롤러의 사양을 소개하고 DC 모터, BLDC 모터, 서보 모터, 감속기, 모터 드라이버가 로봇을 어떻게 움직이는지 설명한다. 소프트웨어 입문에서는 ROS2의 노드, 토픽, 서비스, 액션을 터틀심 예제로 직접 확인하고 퍼블리셔와 서브스크라이버로 채팅 프로그램을 만든다. OpenCV로 이미지를 읽고 흑백으로 바꾸고 웹캠 속 얼굴을 흐리게 처리하는 미니 프로젝트도 들어 있다.


    키보드로 움직이던 로봇이 스스로 목적지를 찾아가기까지


    제4부와 제5부가 이 책의 본게임이다. 제4부에서는 AGV를 네 가지 방법으로 움직인다. 먼저 키보드 방향키로 전진, 후진, 좌우 조향, 제자리 피벗 회전을 시킨다. 다음에는 D435 카메라 영상을 플라스크 웹 서버로 띄우고, 웹 브라우저 화면을 보며 멀리서 로봇을 운전한다. 세 번째는 바닥에 붙인 반사 테이프를 16개의 적외선 센서로 읽어 라인을 따라가게 하고, 앞에 장애물이 나타나면 라이다로 감지해 멈추게 한다. 마지막으로 RF 태그에 임무 번호를 적어 두고, 웹 관제 화면에서 여러 태그와 로봇의 상태를 한눈에 살핀다. 스마트 공장의 물류 흐름을 교실 안에 그대로 옮겨 놓은 셈이다.


    제5부에서는 AMR이 스스로 판단하기 시작한다. ROS2와 Nav2 기반 SLAM 소프트웨어로 실습장을 한 바퀴 돌며 2D 지도를 만들고 저장한다. 그다음 RViz 지도 위에 목적지를 찍으면 로봇이 전역 경로를 계산하고, 가는 길에 나타난 장애물은 지역 경로로 피해 간다. 전역 경로 계획을 ‘큰 길을 찾는 것’으로, 지역 경로 계획을 ‘장애물을 피하는 기술’로 비유한 대목은 알고리즘을 처음 접하는 학생의 이해를 돕는다. 제4부 끝에 모은 실습 과제에는 팀별 원격 주행 대결, 라인 추종 파라미터 튜닝 같은 수업 활동이 담겼다.


    이렇게 읽으면 좋다


    처음 로봇을 배우는 학생이라면 제1부를 가볍게 읽은 뒤 제2부의 설치 과정을 빠짐없이 따라 한다. 여기서 만든 환경이 이후 모든 실습의 바탕이 된다. 파이썬과 리눅스가 익숙한 학생은 제3부의 ROS2 통신 실습부터 시작해도 좋다. 수업을 설계하는 교수자는 한 학기를 제4부 AGV 실습과 제5부 AMR 실습으로 나누고, 실습 과제를 팀 프로젝트로 쓰면 된다. 무엇보다 명령어는 복사해 붙이지 말고 한 줄씩 직접 입력해 보기를 권한다. 오류 메시지를 읽고 고치는 시간이 쌓일수록 로봇은 더 정확하게 움직인다.


    자율주행 로봇을 직접 만들어 보고 싶은 전공 학생에게, 캡스톤 디자인 주제를 찾는 졸업반 학생에게, ROS2 실습 교재가 필요한 교수자와 직업훈련 교사에게, 스마트 팩토리 현장에서 AGV와 AMR을 다뤄야 하는 실무자에게 이 책을 권한다. 개념을 읽고, 코드를 치고, 로봇이 움직이는 모습을 확인하는 과정이 한 권 안에서 끝난다.

    저자 소개
    저자 : 박상배, 우훈제, 윤석훈
    도서리뷰
    이 책을 읽고 어떤 느낌을 받으셨나요? 리뷰를 남기고 다른 독자들과 함께 공유해보세요.

    구매(배송/수령완료) 후 리뷰를 작성하시면 적립금 300원을 드려요!

    등록된 리뷰가 없습니다

    첫번째 리뷰어가 되어주세요

    이 분야에서 요즘 뜨는 책
    모빌리티 기술혁명 미래보고서 2030박승대 | 형설e Life
    공학의 눈으로 미래를 설계하라연세대학교공과대학 | 해냄출판사
    공학이란 무엇인가성풍현외카이스트교수18명 | 살림FRIENDS
    도시를 만드는 기술 이야기 - 다리 터널 도로 통신망 전력망 철도 댐 상하수도 건설 장비까지 우리 주변을 둘러싼 인프라의 모든 것그레이디 힐하우스 | 한빛미디어
    탈주택 - 공동체를 설계하는 건축야마모토 리켄,나카 도시하루 | 안그라픽스
    우리는 이미 플랜트 엔지니어링을 알고 있다 - 24시간 만지고 쓰는 물건에 담긴 공학 원리의 모든 것박정호 | 플루토
    모빌리티 기술혁명 미래보고서 2030박승대 | 형설e Life
    공학의 눈으로 미래를 설계하라연세대학교공과대학 | 해냄출판사
    이 분야의 새로 나온 도서
    E90-1 전기기사필기 (2027)검정연구회 | 엔트미디어
    에듀윌 소방설비기사 필기 전기분야 소방전기일반+소방전기시설의 구조 및 원리(2027)손익희, 김윤수 | 에듀윌
    에듀윌 소방설비기사 필기 전기x기계 소방원론+소방관계법규(2027)손익희, 김윤수 | 에듀윌
    에듀윌 소방설비기사 필기 기계분야 소방유체역학+소방기계시설의 구조 및 원리(2027)손익희, 김윤수 | 에듀윌
    자동차정비기능사 필기+전과목 무료동영상(2027)이병근 | 예문에듀
    쉽게 배우는 ROS2 기반 자율주행 로봇 - 융합형 자율주행 로봇의 핵심 개념과 실제 구현 기술박상배, 우훈제, 윤석훈 | 일진사
    AI PASSCODE 롤러운전기능사 필기 CBT기출+AI 분석 모의고사(2027)최진호 | 시대에듀
    Win-Q 실내건축산업기사 필기 단기합격(2027)최광희 | 시대에듀
    교환/반품/환불
    반품/교환방법
    • 마이페이지 > 주문관리 > 주문/배송조회 > 주문조회 후  [1:1상담신청]  또는 고객센터 (1544-9020)
    • ※ 오픈마켓, 해외배송 주문상품 문의 시 [1:1상담신청] 또는 고객센터 (1544-9020)
    반품/교환 가능기간
    • 변심반품의 경우 수령 후 7일 이내
    • 상품의 결함 및 계약내용과 다를 경우 문제점 발견 후 30일 이내
    반품/교환비용
    • 단순변심 혹은 구매착오로 인한 반품/교환은 반송료 고객 부담
    • 해외직배송 도서 구매 후 단순변심에 의한 취소 및 반품 시 도서판매가의 20% 수수료 부과
    반품/교환 불가 사유
    • 소비자의 책임 있는 사유로 상품 등이 손실 또는 훼손된 경우
    • 소비자의 사용, 포장 개봉에 의해 상품 등의 가치가 현저히 감소한 경우
      예) 만화, 잡지, 수험서 및 문제집류
    • 복제가 가능한 상품 등의 포장을 훼손한 경우
      예) 음반/DVD/비디오, 소프트웨어, 만화책, 잡지, 영상 화보집
    • 소비자의 요청에 따라 개별적으로 주문 제작되는 상품의 경우
    • 디지털 컨텐츠인 eBook, 오디오북 등을 1회 이상 다운로드를 받았을 경우
    • 시간의 경과에 의해 재판매가 곤란한 정도로 가치가 현저히 감소한 경우
    • 전자상거래 등에서의 소비자보호에 관한 법률이 정하는 소비자 청약철회 제한 내용에 해당되는 경우
    상품 품절
    • 공급사(출판사) 재고 사정에 의해 품절/지연될 수 있으며, 품절 시 관련 사항에 대해서는 이메일과 문자로 안내드리겠습니다.
    소비자 피해보상
    환불지연에 따른 배상
    • 상품의 불량에 의한 교환, A/S, 환불, 품질보증 및 피해보상 등에 관한 사항은 소비자분쟁 해결 기준 (공정거래위원회 고시)에 준하여 처리됨
    • 대금 환불 및 환불지연에 따른 배상금 지급 조건, 절차 등은 전자상거래 등에서의 소비자 보호에 관한 법률에 따라 처리함
    공지사항
    • [이벤트 당첨자 발표] 10월 모두의 서가 이벤트 당첨자 안내
    • [공지사항] 추석 연휴 전국 지점 영업시간 안내
    • [공지사항] [세종이마트점] 2026 추석 연휴 영업시간 안내
    • [공지사항] [인터넷 영풍문고] 2026년 추석 연휴 배송 일정 안내
    • [이벤트 당첨자 발표] 하나은행 나라사랑카드 <전역 PACK 도서 리뷰 작성 이벤트> 당첨자 안내
    공지더보기